Hochautomatisiertes und eines Tages sogar ganz autonomes Fahren könnte dabei helfen, unsere Straßen sicherer zu machen und Unfälle zu vermeiden. Zudem wird das Autofahren dadurch komfortabler: Eines Tages könnten sich selbst Personen ohne Führerschein zum Bummel in die Stadt chauffieren lassen. Langweilige Pendelstrecken könnte man absolvieren, während man bequem ein Buch liest. Denn das intelligente Auto findet seinen Weg selbst – ganz ohne unser Steuern.
Aber ein solches Auto zu konstruieren, ist nicht ganz einfach. Besonders im anspruchsvollen innerstädtischen Verkehr, in dem sich Fußgänger, Radfahrer und Autos auf engem Raum bewegen, ist allerhand Technik nötig. Kameras und Sensoren müssen sicherstellen, dass das Fahrzeug nicht mit anderen Verkehrsteilnehmern kollidiert und trotz Gedränge sicher navigieren. Zudem muss das Auto blitzschnell auch auf unerwartete Situationen reagieren können.
Autonome Autos im Test
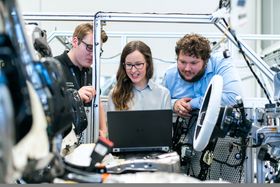
An der Universität Ulm arbeiten Ingenieure, Informatiker und Techniker seit nunmehr fünfzehn Jahren an der Vision vom autonomen Fahren. Ihre Testautos meistern inzwischen Fußgängerüberwege ganz ohne Fahrereingriff, sie können selbstständig aus der Uni-Werkshalle in die Straße einbiegen und auch die Ampelerkennung hat sich deutlich verbessert. Immerhin rund 5.000 Kilometer ist das hochautomatisierte Testfahrzeug des Instituts für Mess-, Regel- und Mikrotechnik seit Mitte letzten Jahres gerollt – ganz ohne Zwischenfälle und natürlich unfallfrei.
Jetzt haben die Forscher ihren Fuhrpark um ein zweites selbststeuerndes Auto mit noch leistungsfähigerer Sensorik und höherer Rechenleistung erweitert. In ihm haben die Forscher sieben Radare, fünf Kameras und einen Laserscanner verbaut. Diese Sensoren senden ständig Daten an drei im Fahrzeug integrierte Rechner, die die Situation bewerten, sinnvolle Handlungen planen und schließlich Gaspedal, Bremse und Lenkung ansteuern.
Reißverschluss automatisch eingefädelt
"Mit den beiden Versuchsfahrzeugen wollen wir nun vor allem das kooperative hochautomatisierte Fahren erforschen", erklärt Klaus Dietmayer von der Universität Ulm. "Die Autos sollen zukünftig auch untereinander kommunizieren und ihr Fahrverhalten aufeinander abstimmen." Dazu tauschen die Autos beispielsweise Daten zu Position, Geschwindigkeit und Handlungsplanung über Funkmodule aus.
Außerdem erforschen die Ingenieure, wie Absichten und Wünsche anderer Verkehrsteilnehmer durch Sensoren und verarbeitende Algorithmen erkannt und bei der Handlungsplanung der Versuchsfahrzeuge berücksichtigt werden können. "Durch kooperatives hochautomatisiertes Fahren könnten zum Beispiel Verdeckungssituationen aufgelöst oder das ,Reißverschlusssystem‘ ganz ohne Fahrer perfektioniert werden", erklärt Dietmayer.
Ganz hilflos und entmachtet ist der Fahrer aber selbst in solchen vollautomatischen Vehikeln nicht. Er kann dem intelligenten Auto zwar die Kontrolle überlassen, muss es aber nicht. So reicht in den hochautomatisierten Ulmer Testautos ein Knopfdruck oder die Betätigung des Bremspedals, und der Fahrer bestimmt wieder selbst, wo es lang geht.